2018.Mechanika CNC
Mechanika CNC
Wstęp Ze względu na złożoność projektu, podzieliłem go na trzy etapy = 3 osie, łatwiej będzie ogarnąć. Do konstrukcji użyta zostanie rama z poprzedniego projektu.
Założenia:
*Silniki 3x ~1Nm
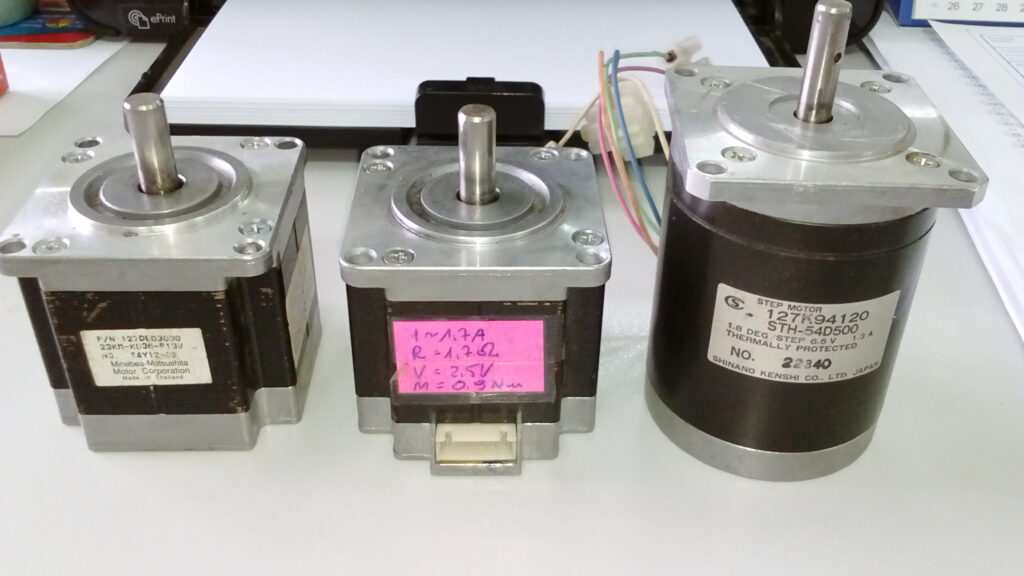
2x 0,9 Nm bipolarne i jeden podobnej mocy unipolarny /no właśnie żeby nie spięte uzwojenie i dało użyć się bi-polar to byłoby więcej niż 1Nm – a tak jest mniej więcej po równo
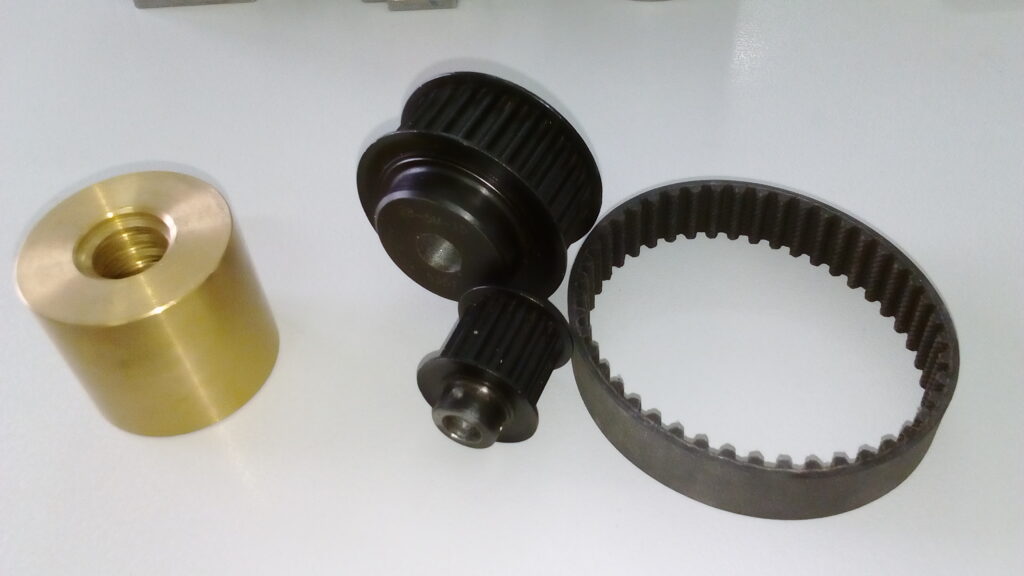
*Śruby napędowe: 3x 18×4 trapezowe
*Nakrętka napędowa: 3x mosiądz – dodatkowo oś X i Y z przeciwnakrętką
Przeniesienie napędu – pasek – nie trzeba będzie stosować sprzęgła.
Jak widać przełożenie 1/2 – pozwoli na zwiększenie rozdzielczości, zwiększenie dwukrotne (teoretycznie) momentu obrotowego kosztem prędkości.
Silniki mają 1,8 deg/step czyli pełen obrót to 200 kroków.
Przełożenie daje: obrót śruby /400 kroków
Sterowniki mają sprzętowe dzielenie kroku 1/2 czyli sumarycznie, jeden pełny obrót śruby odbywa się w 800 kroków.
Śruba ma skok 4mm / 800 kroków = 0,005mm rozdzielczości i to jest teoretyczna dokładność, przy zakładanej sztywności spadnie zapewne do okolic 0,1 mm i to będzie jak dla mnie super.
Posuw: wałki podparte fi 20mm z łożyskami linowymi.
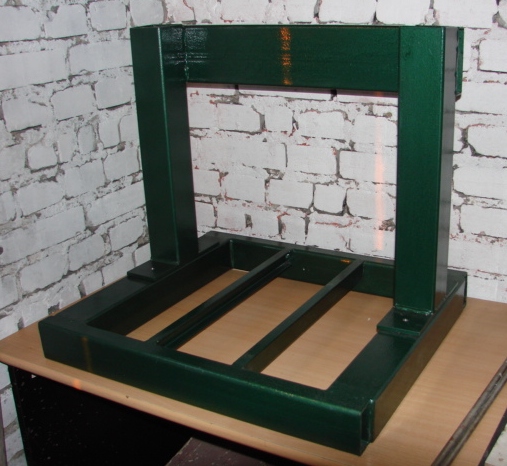
Rama:
Oś Y
27.12.2018 – wznowienie prac po dłuższej przerwie.
1. Pierwszy etap osadzenie wałków podpartych i śruby trapezowej
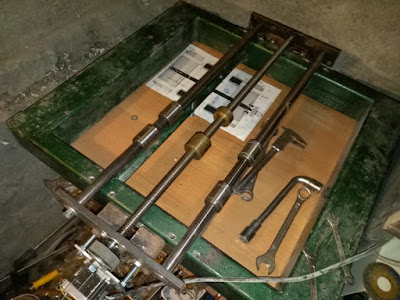
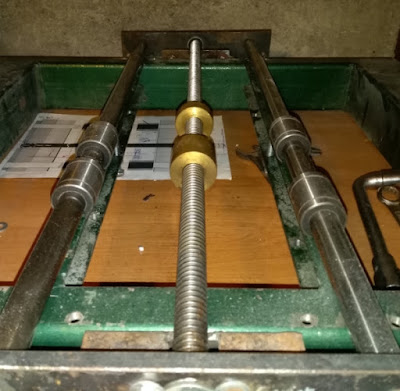
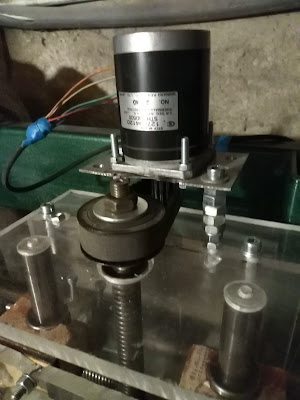
Wałki sztywno w obudowie (płaskownik 10mm), obudowy wiercone razem by wymiar był po obu stronach zgodny. śruba ułożyskowiona z obu stron. Od tyłu na sztywno z przodu z regulacją (kasowanie luzu).Całość chodzi dość lekko. Silnik przykręcony do blachy alu która ma 2 zadania. Przejąc nadmiar ciepła z silnika i drugie to regulacja naprężenia pasa zębowego. Zastosowałem prosty mechanizm czyli oczka w formie fasolki. Na foto widać że obudowy trzymające wałki wyjechały za ramę. Specjalny zabieg mający na celu dołożyć ruch stołu w osi Y o 100 mm więcej. śruba dojeżdża do krawędzi ramy a łożyska suną 4 cm za ramę. Poprzednie mocowanie było jak widać na krawędzi ramy i zabierało dodatkowo 1 cm. Pole robocze tej osi to około 500mm. Dodatkowo wałki są podparte na całej swojej długości, dzięki czemu nie występuje zjawisko ugięcia środkiem przy frezowaniu.
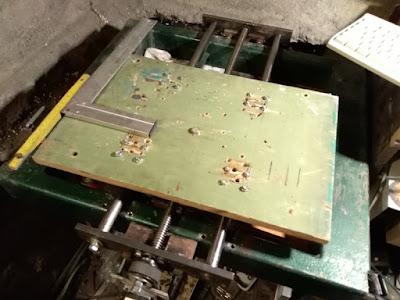
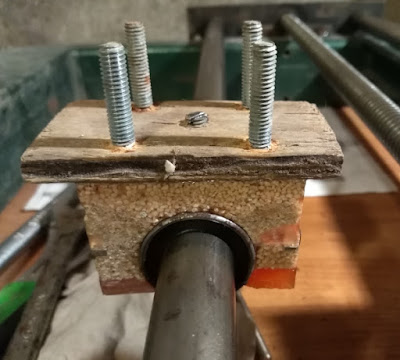
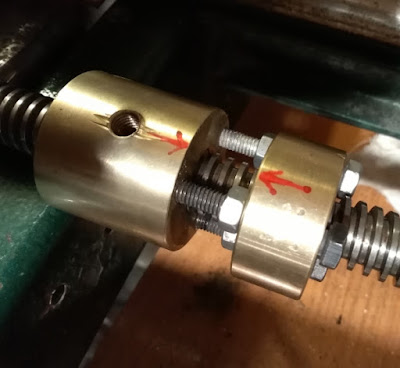
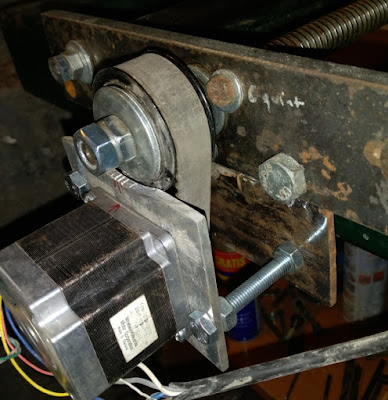
Tu już spięte oba elementy śruby, mechanizm prosty – pojawia się luz na śrubie, dokręcam małe śrubki dociskając nakrętki do siebie(oczywiście z umiarem bo szkoda śruby trapezowej), na razie jest sztywno i luzów nie ma, wszystko na dotarciu 😉 Moja obudowa łożyska, wykonałem ja z żywicy wymieszanej z kruszywem do piaskowania, od góry jest śrubka unieruchamiająca łożysko, aczkolwiek ledwo wcisnąłem to i mocno dokręcać nie było potrzeby. No i na końcu fotka gotowych prac nad osią Y. Dojdzie tu jeszcze płaskie imadło do trzymania elementu – mam na razie pomysł ale realizacja po zakończeniu prac nad cała maszyną.
Film z testów, badałem na ten moment jak mocno mogę ja rozpędzić. Bez gubienia kroków stabilnie jest 16-17 mm/s (czyli 1000mm/min.) Daje radę i przy 20mm/sek. ale trzeba poczekać aż się dotrze bo czasami wypada, ale na tak mały silniczek to i tak jest nieźle, po za tym pracuje niedoładowany 😉 można zwiększyć napięcie, ale i tak się grzeje wiec nie ma co przesadzać, układ zrobiony tak by w każdym momencie można było wymienić na mocniejszy silnik. Na razie jestem zadowolony i prędkości dla mnie odpowiednie, pracować będzie głównie na małych detalach np. przy 5 cm elemencie, jedna linijka frezowana będzie w niecałe 3 sek. Film z z testów, badałem na ten moment jak mocno mogę ja rozpędzić. Bez gubienia kroków stabilnie jest 16-17 mm/s (czyli 1000mm/min.) Daje radę i przy 20mm/sek. ale trzeba poczekać aż się dotrze bo czasami wypada, ale na tak mały silniczek to i tak jest nieźle, po za tym pracuje niedoładowany 😉 można zwiększyć napięcie, ale i tak się grzeje wiec nie ma co przesadzać, układ zrobiony tak by w każdym momencie można było wymienić na mocniejszy silnik. Na razie jestem zadowolony i prędkości dla mnie odpowiednie, pracować będzie głównie na małych detalach np. przy 5 cm elemencie, jedna linijka frezowana będzie w niecałe 3 sek.
Oś X
Wszystko tutaj podobnie jak oś Y, wiec fotki:
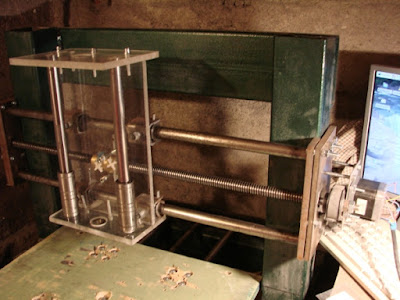
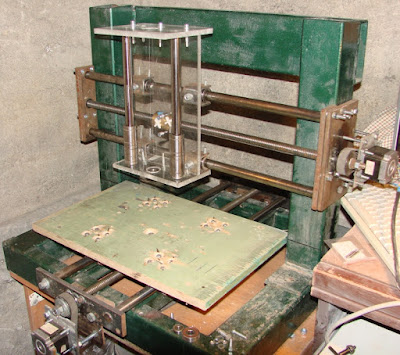
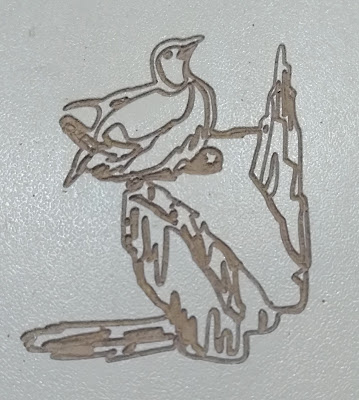
częściowo jest już gotowa os Z – wykonana z plexy 10mm. Twardsze od drewna, łatwiej obrobić niż metal 😉 No i mam już maszynę pracującą w 2D, więc nie mogłem się powstrzymać żeby nie dać jej mazaka 😉
Tak to wygląda w całości. Jest dobrze – mazak mocowany na elastyczna taśmę a linie i tak ładnie równoległe w spirali 😉 Oczywiście nie ma osi Z wiec mazak wleczony na przełaj ….Szybkość dostosowana do freza, dla mazaka można było podgonić szybciej, ale dzięki temu widać jak szybko będzie rzeźbić.

Oś Z
No i czas na oś z.
Całość z plexy i widzę już kilka rzeczy do poprawki. Aczkolwiek jest wszystko sprawne, przy dużych prędkościach pojawiają się wibracje. Ogólnie chodzi o to że już przy tej precyzji co uzyskałem mogę dorobić elementy do tej maszyny na tej maszynie zwiększając jeszcze bardziej dokładność. Robienie wszystkiego z „wolnej ręki” zawsze obarczone jest błędem. Zetka jest najcichsza i najmniej się grzeje ale tylko dlatego że jest to silnik unipolarny
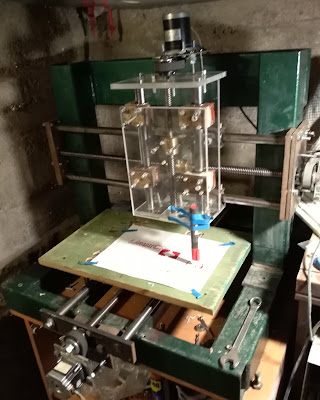
To jest mòj model „zero”- czyli baza. Teraz będą tylko ulepszenia. Już w tej chwili prędkość maszynki jest około 10 razy większą niż tej pierwszej doświadczalnej oś X daje radę 20mm/sek, podobnie Z. Co daje 1200mm/min, poprzednia miała osie 100/100/200 mm/min. Różnica kolosalna. Dokładność myślę że jest o rząd wielkości do przodu. Jest sztywno.

Stół jeszcze nie splanowany wiec trochę nierówno mazak dociska, ale to tylko test przed montażem wrzeciona, które samo sobie wyrówna stół.