Elektronika CNC
Zaczynam od elektroniki. Na początek zbudowałem 2 sterowniki na popularnych układach L297/L298 dodatkowo wykonałem płytkę optoizolatorów – by nie ryzykować upalenia LPT w komputerze. Wygląda to mniej więcej tak:
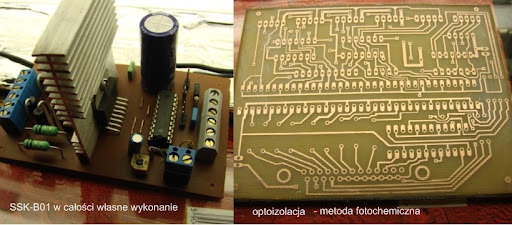
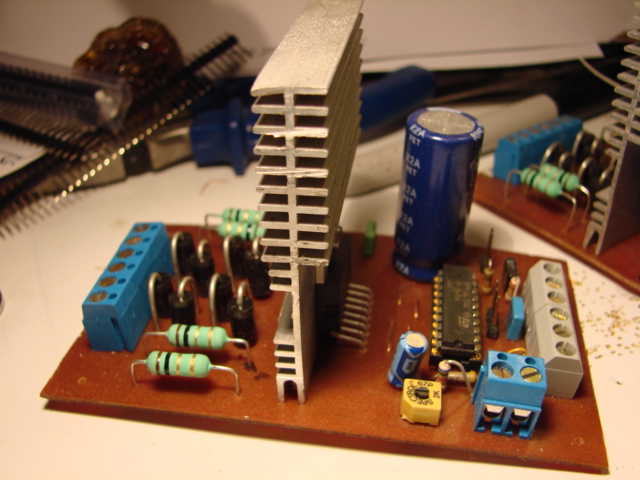
SSK-B01 – wzorowany na popularnym układzie i w sumie zgodny z notą producenta – opiera się na współpracy dwóch stworzonych dla siebie układów L297 oraz L298. Pierwszy to kontroler drugi to wzmacniacz końcowy, wymagający sporego chłodzenia – układ pracuje do 2A.
W sumie będą 3 takie sterowniki. 2A wystarczy by pociągnąć spore silniki krokowe około 1Nm /spore jak na małą maszynę 😉
Optoizolacja składa się z układów oraz odpowiedników CNY17, zabezpieczone są wszystkie porty LPT komputera. Sygnały frezarki trafiają na sterownik też przez optoizolatory. Jest to kontroler dwukierunkowy.
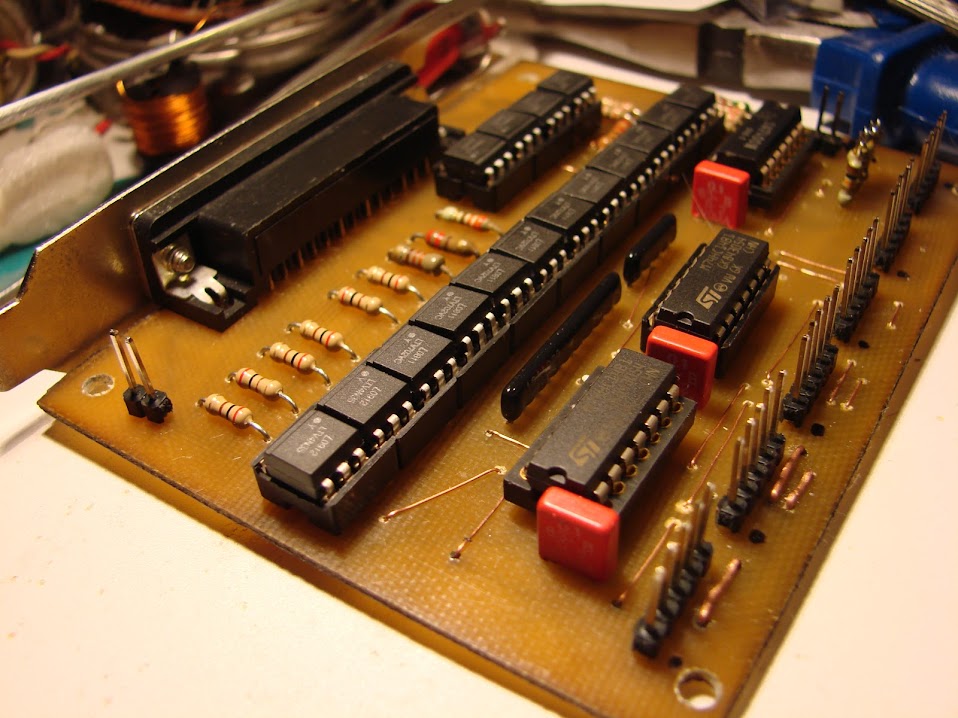
Kontroler załatwia wszystkie trzy osie X, Y, Z oraz przyszłościowo ma wyprowadzenie na dodatkowe osie A i B np. do obracania elementu podczas obróbki.
Dodatkowo ma wyprowadzenia na obsługę E-stop i krańcówek – sygnały do komputera zatrzymujące programowo maszynę
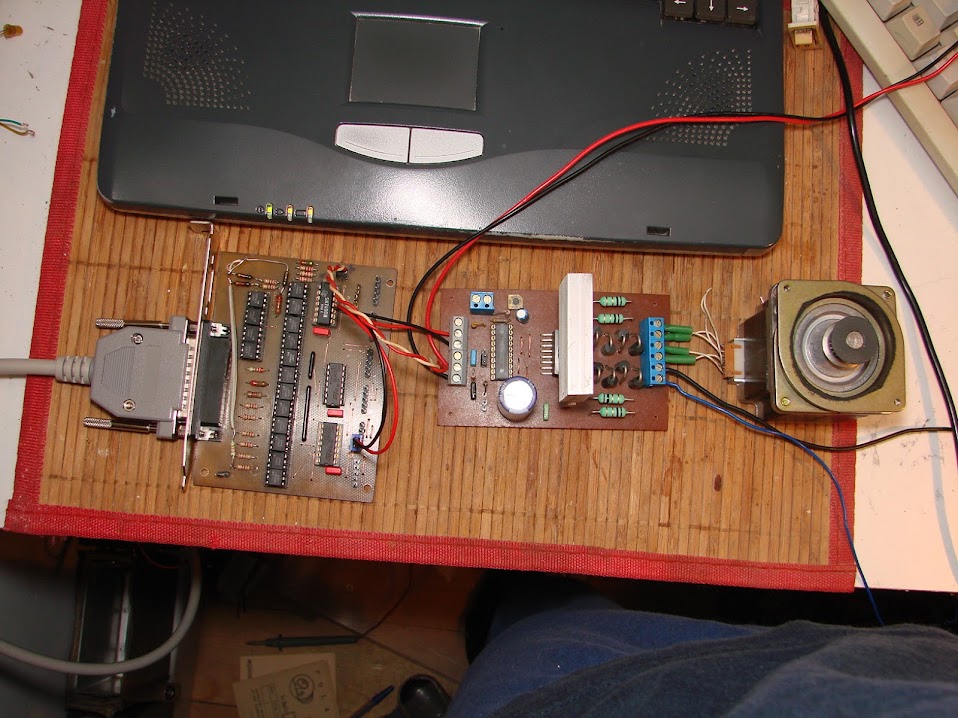
A tak to wygląda w zestawie:
08.06.2017
Jeden z silników to silnik unipolarny, który wymaga specjalnego sterownika, a że u mnie wszystko się przydaje i nic nie wyrzucam 😉 to udało się odnaleźć w starych zapasach sterownik oparty na SLA7024 – pracował kiedyś w kserokopiarce. Pracuje z obciążeniem 1,5 A w piku do 3A i do 46V – do wysterowania silnika idealne. Jest to akurat to co mi potrzeba, ale wymaga jeszcze logiki do przerobienia sygnału z programu – STEP, DIR na język zrozumiały przez ten układ.
Do tego celu stworzyłem mini płytkę z mikrokontrolerem atmel 89c2051 – wsad początkowo był mocno rozbudowany, bo dodałem sterowanie ręczne, ale po przemyśleniach do tego celu stworzę odrębny sterownik do obsługi wszystkich trzech osi. Manual został jednak i można go będzie w przyszłości wykorzystać.
Wygląda to tak:
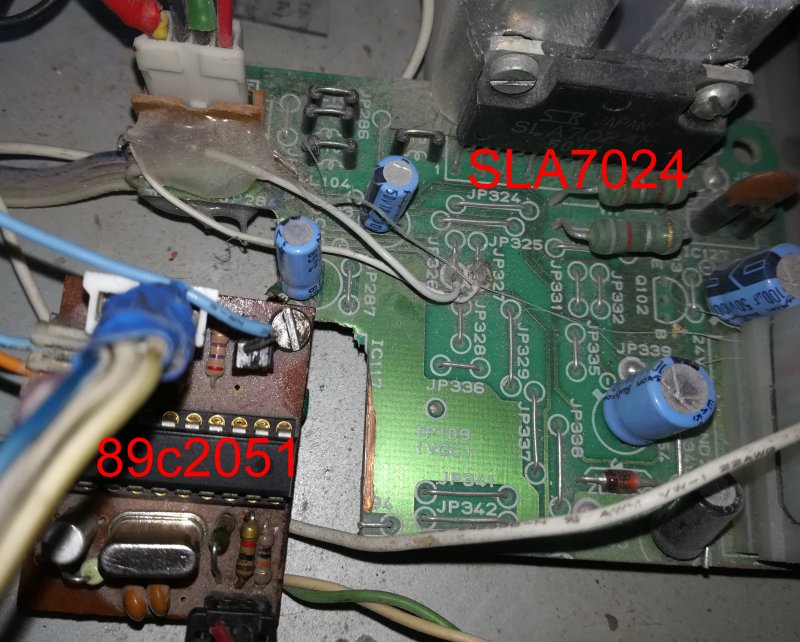
Wygląda mało profesjonalnie, ale to było wycinane z dużej płyty głównej z ksero z rozbiórki. W komplecie z mikroprocesorem i silnikiem unipolarnym chodzi fajnie – bez obciążenia, ale z szybkimi zmianami kierunku dochodzi do 30mm/sek lub jak kto woli 180cm/min, z wolnym rozbiegiem rozpędzam do 3m/min (oczywiście po przeliczeniu na moje śruby 😉 jak się nie pomyliłem to wychodzi 750 obr/min.
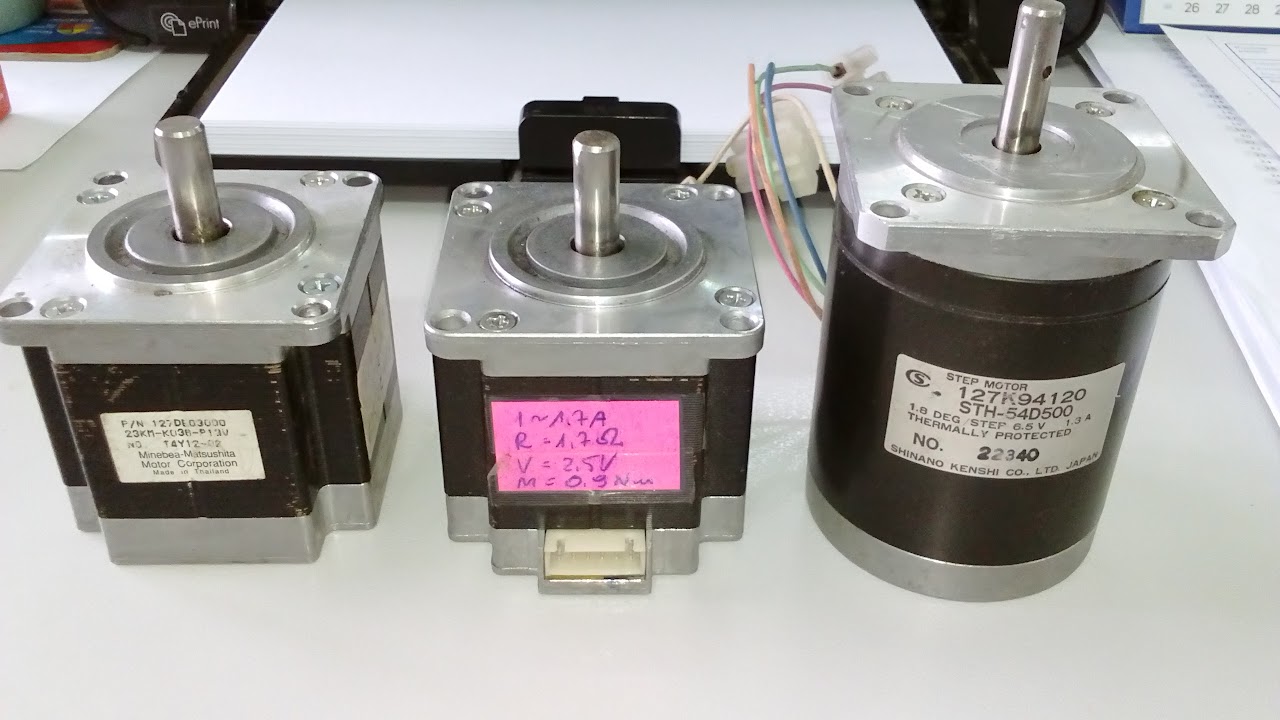
Silniki X i Y maja podobne parametry, ale dla odmiany bardzo się grzeją, ten silnik jest lekko ciepły. Można jeszcze podciągnąć zasilanie do 40V, obecnie jest około 25V i na pewno da się wycisnąć więcej. No ale nadal to mały silnik z momentem ~1Nm.
Moduł zasilaczy.
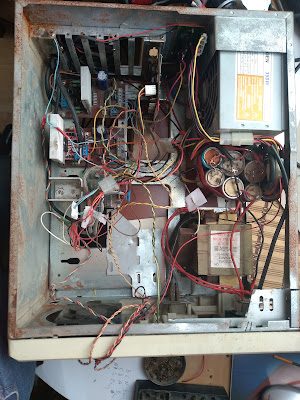
aczkolwiek te 2 mniejsze bipolarne – i tak się strasznie grzeją. Będą skręcone z ramą to mam nadzieję że trochę rama przejmie ciepełka. Wszystkie maja podobny moment około 1Nm
Moduł zasilacza.
Zasilacz jest obecnie na transformatorze toroidalnym 120VA. Początkowo było wszystko na transformatorze blaszkowym 😉 około 35V – 3A – silniki niewielkie po około 1,5A max. W przeliczeniu 1,5A x3szt x70% – nieco ponad 3A – na styk. 70 % bo silniki krokowe pobierają średnio niecałe 70% prądu przy normalnej pracy.

Wymieniono transformator, bo pomimo że zapas mocy był wystarczający, nie jest to idealne rozwiązanie. Sterowniki posiadają kontrolę natężenia i można je zasilać do 40V, unipolar nawet 46V więc napięcie poszło w górę.
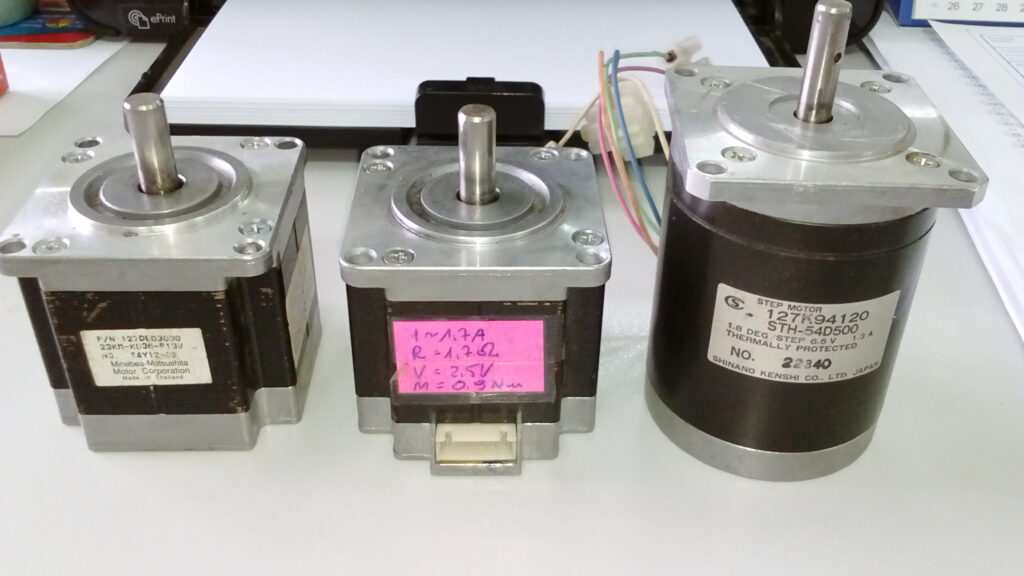
Dwa mniejsze silniki bipolarne – mocno się grzeją. Będą skręcone z ramą to mam nadzieję że trochę rama przejmie ciepełka. Wszystkie maja podobny moment około 1Nm.
Zasilacz bez stabilizacji gdyż silniki generują też momentami prąd więc najprostsze i najlepsze rozwiązanie to mostek plus kondensatory, dużo kondensatorów 😉 /by zasilanie nie odczuwało skoków napięć pochodzących od silników.

około 12 000uF /60V
Z boku widać kawałek zasilacza komputerowego. Idealny do napędzania części logicznej sterowników i płyty głównej sterującej, oraz do napędzania 4 wiatraków chłodzących.